CoreXY to mechanizm ruchu głowicy drukarki 3D, który wykorzystuje dwa nieruchome silniki krokowe i współpracujący układ pasków do sterowania osiami X oraz Y. Ograniczenie masy ruchomej i zastosowanie sztywnej ramy pozwalają osiągać wysokie prędkości, duże przyspieszenia oraz dobrą jakość druku.
Co to jest CoreXY w drukarce 3D?
CoreXY to rodzina układów kinematycznych stosowanych przede wszystkim w drukarkach 3D typu FDM. Ruch głowicy w płaszczyźnie XY realizują dwa współpracujące silniki krokowe oraz paski zębate poprowadzone wokół zestawu rolek i kół pasowych.
W przeciwieństwie do klasycznych drukarek kartezjańskich CoreXY nie wykorzystuje osobnego silnika do niezależnego napędzania każdej osi poziomej. Oba silniki uczestniczą w wykonywaniu ruchów zarówno w osi X, jak i Y.
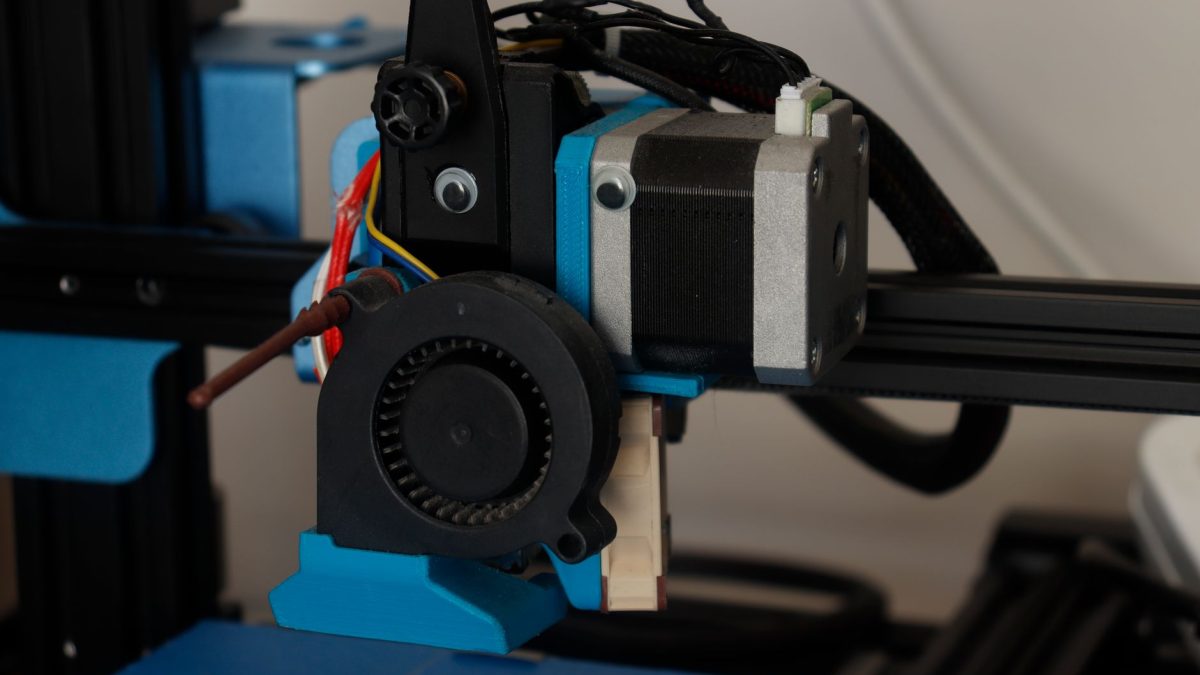
Jedną z najważniejszych cech tego rozwiązania jest nieruchome zamocowanie silników do ramy. Po prowadnicach poruszają się głowica drukująca i lekkie elementy bramy, co ogranicza bezwładność całego układu.
Krótkie porównanie kinematyki kartezjańskiej i CoreXY
Najważniejsze różnice między klasycznym układem kartezjańskim a CoreXY przedstawia poniższe zestawienie:
| Cecha | Kinematyka kartezjańska | CoreXY |
|---|---|---|
| Sterowanie osiami X i Y | Każda oś jest zwykle napędzana przez osobny silnik | Dwa silniki współpracują przy każdym ruchu w płaszczyźnie XY |
| Położenie silników | Jeden z silników może znajdować się na ruchomej bramie | Silniki są nieruchomo zamocowane do ramy |
| Masa ruchoma | Zwykle większa | Zwykle mniejsza |
| Ruch stołu | Stół może wykonywać szybkie ruchy w osi Y | Stół najczęściej porusza się wyłącznie w osi Z |
| Złożoność mechaniczna | Prostszy układ napędowy | Bardziej wymagający system pasków i rolek |
W obu rozwiązaniach oś Z jest napędzana niezależnie, najczęściej za pomocą śrub pociągowych i prowadnic. W konstrukcjach CoreXY odpowiada ona zwykle za podnoszenie lub opuszczanie stołu roboczego.
Drukarki typu delta korzystają z innego rozwiązania, opartego na trzech pionowych kolumnach i kinematyce równoległej. W segmencie szybkich drukarek FDM szczególnie dużą popularność zdobyły jednak konstrukcje CoreXY.
Zasada działania mechanizmu CoreXY
Dwa silniki – jedna głowica
Typowy układ CoreXY wykorzystuje następujące elementy napędu:
- silniki A i B – są zamocowane do sztywnej ramy, najczęściej w górnej części konstrukcji;
- paski zębate – przenoszą napęd przez system kół pasowych oraz rolek prowadzących;
- głowica drukująca – jest połączona z paskami, dlatego jej położenie zależy od obrotów obu silników.
Uruchomienie tylko jednego silnika powoduje ruch głowicy po przekątnej. Dopiero odpowiednie połączenie kierunków i prędkości obrotowych obu silników pozwala uzyskać ruch równoległy do osi X lub Y.
Jak ruch silników zamienia się na ruch w osiach X i Y?
Kinematyka CoreXY opiera się na zależności między krokami silników A i B a pozycją głowicy:
- jednakowy kierunek obrotów – gdy oba silniki obracają się z taką samą prędkością i w tym samym kierunku, głowica porusza się wzdłuż jednej osi;
- przeciwne kierunki obrotów – gdy silniki pracują z taką samą prędkością, ale w przeciwnych kierunkach, głowica porusza się wzdłuż drugiej osi;
- praca jednego silnika – głowica wykonuje ruch po przekątnej pod kątem 45° względem osi układu.
Ruch zadany w osiach X i Y jest przeliczany na odpowiednią liczbę kroków obu silników. Transformację tę realizuje oprogramowanie układowe drukarki, takie jak Marlin, Klipper lub RepRapFirmware.
Budowa mechaniczna układu CoreXY
Typowy mechanizm CoreXY składa się z kilku współpracujących podzespołów:
- sztywna rama – jest najczęściej wykonana z profili aluminiowych lub elementów metalowych, ponieważ ugięcia konstrukcji bezpośrednio wpływają na dokładność pozycjonowania;
- dwa nieruchome silniki krokowe – są przytwierdzone do ramy, dzięki czemu ich masa nie obciąża ruchomej części mechanizmu;
- system pasków zębatych – paski, zwykle wzmacniane włóknem szklanym lub aramidowym, przenoszą napęd z silników na głowicę;
- prowadnice liniowe i wózki – odpowiadają za płynny oraz precyzyjny ruch głowicy i bramy osi X;
- mechanizm osi Z – podnosi lub opuszcza stół roboczy w miarę powstawania kolejnych warstw.
Paski są prowadzone przez koła pasowe oraz rolki prowadzące i napinające. Ich prawidłowe ułożenie, współosiowość i równomierne napięcie mają kluczowe znaczenie dla dokładności całego układu.
Sterowanie elektroniczne w CoreXY
Pod względem elektroniki CoreXY różni się od klasycznego układu kartezjańskiego przede wszystkim sposobem przeliczania i synchronizowania ruchów.
- oprogramowanie układowe i planowanie ruchu – system sterowania przelicza ruchy w osiach X i Y na sekwencje kroków silników A i B oraz koordynuje ich przyspieszanie i hamowanie;
- sterowniki silników krokowych – mikrokroki zwiększają płynność ruchu, a przy dużych prędkościach sterowniki muszą generować odpowiednią liczbę impulsów i zapewniać właściwy prąd silników;
- synchronizacja napędów – precyzyjne taktowanie jest niezbędne, ponieważ większość ruchów w płaszczyźnie XY angażuje oba silniki;
- czujniki i kalibracja – drukarka może korzystać z wyłączników krańcowych, sond poziomowania stołu, akcelerometrów oraz czujników pierwszej warstwy i przepływu filamentu.
W szybkich drukarkach szczególnie ważne są algorytmy kompensacji drgań, takie jak input shaping, oraz mechanizmy kontroli ciśnienia filamentu w dyszy, na przykład pressure advance.
Zalety CoreXY w kontekście elektroniki i mechaniki
1. Wyższa prędkość druku
CoreXY może osiągać wysokie prędkości i przyspieszenia dzięki ograniczeniu masy ruchomych elementów. Silniki pozostają nieruchome, a napęd jest przenoszony na lekką głowicę za pomocą pasków.
Nie oznacza to jednak, że każda drukarka CoreXY będzie automatycznie szybsza od konstrukcji kartezjańskiej. Rzeczywiste osiągi zależą również od sztywności ramy, jakości prowadnic, wydajności hotendu, konfiguracji sterowania i prawidłowego napięcia pasków.
2. Zredukowana masa ruchoma
W klasycznych konstrukcjach silnik jednej z osi może znajdować się na ruchomej bramie lub wózku, zwiększając bezwładność układu. W CoreXY silniki pozostają na ramie, a przemieszczają się przede wszystkim głowica i lekka brama osi X.
Mniejsza masa ogranicza siły bezwładności podczas zmiany kierunku. Pozwala to zmniejszyć drgania, zastosować większe przyspieszenia i zachować lepszą kontrolę nad ruchem głowicy.
3. Lepsze wykorzystanie sztywnej ramy
Ruch głowicy odbywa się wewnątrz zamkniętej, sztywnej konstrukcji. Przy prawidłowo zaprojektowanych profilach i prowadnicach drgania mogą być tłumione skuteczniej niż w drukarkach z ciężkim stołem wykonującym szybkie ruchy w osi Y.
Stabilna geometria ramy pomaga zachować dokładność pozycjonowania nawet podczas dynamicznych zmian kierunku.
4. Kompaktowa konstrukcja i duże pole robocze
Mechanizm CoreXY umożliwia uzyskanie relatywnie dużego pola roboczego przy ograniczonych wymiarach zewnętrznych urządzenia. Stół nie wykonuje szybkich ruchów w osi Y, lecz przemieszcza się wyłącznie w pionie.
Dzięki temu możliwe jest projektowanie zamkniętych drukarek z dużą przestrzenią roboczą, które zachowują umiarkowane rozmiary obudowy.
5. Precyzja i jakość druku
Połączenie dwóch współpracujących silników, sztywnej ramy, prawidłowo napiętych pasków i precyzyjnych prowadnic może zapewnić bardzo powtarzalne pozycjonowanie. W praktyce oznacza to:
- mniejszy efekt echa – ograniczenie zjawiska określanego jako ghosting lub ringing;
- lepsze odwzorowanie detali – zachowanie dokładności także przy wysokiej prędkości ruchu głowicy;
- stabilniejszą geometrię wydruków – większą powtarzalność na całej powierzchni roboczej.
Wady i wyzwania konstrukcji CoreXY
1. Złożony układ pasków
System długich pasków i licznych rolek jest bardziej skomplikowany niż w wielu klasycznych drukarkach kartezjańskich. Wiąże się to z następującymi wyzwaniami:
- większe ryzyko błędów montażowych – nieprawidłowe prowadzenie lub skręcenie paska może zaburzyć ruch głowicy;
- konieczność precyzyjnego napinania – oba paski powinny mieć odpowiednie i możliwie równomierne napięcie;
- wymagana współosiowość elementów – rolki i koła pasowe muszą znajdować się we właściwych płaszczyznach.
Niewłaściwe lub nierównomierne napięcie pasków może powodować przekrzywianie bramy, określane jako racking, oraz prowadzić do błędów pozycjonowania.
2. Wymóg bardzo sztywnej ramy
Rama drukarki musi być odporna na skręcanie i ugięcia występujące podczas dynamicznych ruchów głowicy. Niewystarczająca sztywność konstrukcji może powodować:
- błędy wymiarowe – odchylenia widoczne w geometrii gotowych modeli;
- drgania i hałas – wzrost wibracji podczas szybkich zmian kierunku;
- pogorszenie jakości powierzchni – szczególnie podczas drukowania z dużą prędkością.
3. Trudniejsza kalibracja
Konfiguracja CoreXY jest mniej intuicyjna niż w układzie opartym na zasadzie „jeden silnik – jedna oś”. Wynika to z kilku zależności:
- wpływ pasków na obie osie – błędy prowadzenia lub napięcia mogą jednocześnie zaburzać ruch w osi X i Y;
- konfiguracja oprogramowania – firmware musi uwzględniać konkretny sposób prowadzenia pasków i kierunki pracy silników;
- współzależność kierunków ruchu – zmiana kierunku jednego silnika może wpłynąć na orientację obu osi.
4. Większa wrażliwość na jakość komponentów
Na dokładność i trwałość mechanizmu CoreXY wpływają przede wszystkim:
- jakość łożysk i rolek – elementy te powinny pracować płynnie i bez nadmiernych oporów;
- rozciągliwość pasków – niska jakość paska może powodować histerezę i pogorszenie precyzji;
- dokładność ramy i mocowań – nawet niewielkie odchylenia mogą zaburzyć geometrię mechanizmu;
- luzy na prowadnicach – wpływają na powtarzalność pozycjonowania i jakość powierzchni wydruku.
Dlatego wysokiej klasy drukarki CoreXY wykorzystują precyzyjne prowadnice liniowe, sztywne profile, dobrej jakości paski zbrojone oraz stabilne elementy napinające.
Przykładowe drukarki CoreXY
Mechanizm CoreXY jest stosowany zarówno w gotowych drukarkach konsumenckich i profesjonalnych, jak i w projektach przeznaczonych do samodzielnego montażu. Popularne przykłady to:
- Bambu Lab X1 i X1 Carbon – zamknięte drukarki wykorzystujące szybką kinematykę CoreXY;
- Bambu Lab P1P i P1S – modele z serii P1 przeznaczone do szybkiego druku FDM;
- Creality K1 i K2 – urządzenia wykorzystujące układ ruchu oparty na kinematyce CoreXY;
- QIDI Q1 Pro i Plus4 – zamknięte konstrukcje przeznaczone do szybkiego druku z różnych materiałów;
- Voron 2.4 i Voron Trident – popularne projekty drukarek CoreXY do samodzielnego montażu.
Obecność CoreXY w wielu nowoczesnych urządzeniach potwierdza, że rozwiązanie to stało się jednym z najważniejszych standardów w segmencie szybkich drukarek FDM.
CoreXY a projektowanie systemów elektronicznych
Dla projektantów elektroniki mechanizm CoreXY jest interesujący z kilku powodów:
- wymaga zaawansowanego sterowania silnikami – elektronika musi generować zsynchronizowane sygnały kroków dla dwóch napędów sterujących jedną płaszczyzną ruchu;
- stawia wysokie wymagania mikrokontrolerowi – duże prędkości i wysoka liczba mikrokroków wymagają obsługi wielu impulsów w krótkim czasie;
- pozwala stosować zaawansowane algorytmy – kompensacja drgań, planowanie trajektorii i kontrola przepływu filamentu pomagają poprawić jakość szybkiego druku;
- ułatwia integrację rozbudowanej telemetrii – drukarki mogą korzystać z akcelerometrów, czujników położenia, monitorowania przepływu filamentu i systemów wykrywania błędów.
Pełne wykorzystanie możliwości CoreXY wymaga odpowiedniego połączenia mechaniki, elektroniki i oprogramowania. Nawet bardzo sztywna konstrukcja nie zapewni wysokiej jakości druku bez prawidłowego sterowania silnikami, kalibracji dynamiki ruchu oraz stabilnego systemu podawania filamentu.