Kinematyka odwrotna to metoda matematyczna stosowana w robotyce do wyznaczania ustawień przegubów na podstawie zadanej pozycji i orientacji narzędzia końcowego, czyli efektora. Pozwala robotowi precyzyjnie dotrzeć do określonego punktu bez konieczności ręcznego ustawiania każdej osi.
Kinematyka – uporządkowanie podstawowych pojęć
Kinematyka opisuje ruch układów mechanicznych bez analizowania sił, które go wywołują. W robotyce obejmuje przede wszystkim pozycję i orientację segmentów robota, zależności między przegubami oraz położenie efektora.
Wyróżnia się dwa podstawowe rodzaje obliczeń kinematycznych. Ich najważniejsze różnice przedstawia poniższa tabela:
| Cecha | Kinematyka prosta (FK) | Kinematyka odwrotna (IK) |
|---|---|---|
| Dane wejściowe | kąty i przesunięcia przegubów | docelowa pozycja i orientacja efektora |
| Wynik | pozycja i orientacja efektora | wartości zmiennych przegubowych |
| Złożoność | zwykle niewielka | większa ze względu na możliwość występowania wielu rozwiązań lub ich braku |
| Zastosowanie | symulowanie, weryfikowanie i wizualizowanie ruchu | sterowanie robotem i planowanie trajektorii |
| Jednoznaczność | jedna konfiguracja prowadzi do jednego wyniku | kilka konfiguracji może prowadzić do tego samego celu |
Kinematyka odwrotna ma kluczowe znaczenie w praktycznym sterowaniu robotami. Operator najczęściej określa, gdzie ma znaleźć się narzędzie, a sterownik sam oblicza wymagane kąty i przesunięcia osi.
Czym dokładnie jest kinematyka odwrotna?
Istotę kinematyki odwrotnej można ująć w jednym pytaniu:
Jakie ustawienia przegubów są potrzebne, aby efektor osiągnął wskazaną pozycję i orientację?
W typowym zadaniu inżynierskim znane są następujące informacje:
- geometria robota, w tym długości segmentów i rodzaje przegubów,
- zakresy ruchu poszczególnych osi,
- docelowa pozycja punktu centralnego narzędzia, czyli TCP,
- wymagana orientacja narzędzia w przestrzeni.
Zadanie polega na wyznaczeniu wartości zmiennych przegubowych, takich jak kąty obrotu lub przesunięcia liniowe, które umożliwią osiągnięcie celu.
Zależność tę można opisać następującym równaniem macierzowym:
T_0^n(q_1, ..., q_n) = H
Poszczególne elementy równania oznaczają:
- T_0^n(q_1, …, q_n) – macierz transformacji opisującą pozycję i orientację efektora względem podstawy robota;
- H – macierz reprezentującą wymaganą pozycję i orientację efektora;
- q_1, …, q_n – wartości zmiennych przegubowych, które należy obliczyć.
Macierz opisującą cel można zapisać w uproszczonej postaci:
H = [R o; 0 1]
W tym zapisie R jest macierzą obrotu określającą orientację, natomiast o to wektor położenia efektora wyrażony we współrzędnych kartezjańskich.
Przestrzeń robocza i warunki istnienia rozwiązania
Przestrzeń robocza robota to zbiór pozycji, które jego efektor może fizycznie osiągnąć. Jej kształt i rozmiar zależą między innymi od geometrii manipulatora, długości segmentów oraz zakresów ruchu przegubów.
Podstawowy warunek istnienia rozwiązania brzmi:
Aby zadanie kinematyki odwrotnej miało rozwiązanie, cel musi znajdować się w osiągalnej przestrzeni roboczej robota, a wymagana orientacja musi być możliwa do uzyskania.
Jeżeli warunek ten nie jest spełniony, algorytm może zgłosić błąd lub wskazać najbliższą osiągalną pozycję. Na możliwość wykonania ruchu wpływają również:
- ograniczenia przegubów – minimalne i maksymalne kąty oraz dopuszczalne przesunięcia;
- kolizje – możliwość zderzenia robota z otoczeniem, narzędziem lub własnymi segmentami;
- osobliwości – konfiguracje powodujące utratę części dostępnych kierunków ruchu;
- ograniczenia dynamiczne – maksymalne prędkości, przyspieszenia i obciążenia napędów;
- strefy bezpieczeństwa – obszary, do których robot nie może wjechać lub w których musi ograniczyć prędkość.
Najczęstsze problemy kinematyki odwrotnej
Kinematyka odwrotna jest bardziej wymagająca obliczeniowo od kinematyki prostej. Wynika to przede wszystkim z następujących problemów:
- Wiele rozwiązań – ten sam punkt może być osiągnięty przez różne konfiguracje, na przykład z łokciem skierowanym w górę albo w dół. Sterownik musi wybrać rozwiązanie odpowiednie pod względem długości ruchu, ryzyka kolizji i ograniczeń osi;
- Brak rozwiązania – cel może znajdować się poza przestrzenią roboczą lub wymagać orientacji niemożliwej do uzyskania;
- Osobliwości – w niektórych konfiguracjach robot traci część stopni swobody, a niewielka zmiana położenia efektora może wymagać bardzo szybkiego lub dużego ruchu przegubów;
- Ograniczenia fizyczne – rozwiązanie poprawne matematycznie może przekraczać możliwości napędów, prowadzić do przeciążenia albo naruszać zasady bezpieczeństwa.
Aby wybrać rozwiązanie możliwe do wykonania, algorytm IK współpracuje zazwyczaj z dodatkowymi modułami:
- planowania trajektorii,
- wykrywania i unikania kolizji,
- kontrolowania ograniczeń przegubów,
- ograniczania prędkości i przyspieszeń.
Dzięki temu ruch jest nie tylko poprawny matematycznie, ale również płynny, wykonalny i bezpieczny.
Metody rozwiązywania kinematyki odwrotnej
Metody analityczne
Metody analityczne wykorzystują bezpośrednie wzory matematyczne, najczęściej oparte na geometrii i trygonometrii. Stosuje się je między innymi w manipulatorach dwu- i trzysegmentowych oraz w wielu standardowych robotach sześcioosiowych.
Najważniejsze zalety tego podejścia to:
- bardzo krótki czas obliczeń,
- możliwość znalezienia wszystkich rozwiązań dla danej pozycji,
- wysoka precyzja wyników,
- przydatność w sterowaniu w czasie rzeczywistym.
Metody analityczne mają jednak istotne ograniczenia:
- wzory są silnie zależne od konstrukcji robota,
- ich wyprowadzenie może być skomplikowane,
- trudno zastosować je do nietypowych manipulatorów, humanoidów i układów nadmiarowych.
Metody numeryczne
Metody numeryczne poszukują rozwiązania iteracyjnie, stopniowo zmniejszając różnicę między aktualną a docelową pozycją efektora. Są szczególnie przydatne w przypadku robotów o skomplikowanej geometrii.
W obliczeniach wykorzystuje się między innymi:
- macierz Jacobiego opisującą wpływ zmian ustawień przegubów na ruch efektora,
- metody gradientowe minimalizujące błąd pozycji i orientacji,
- metodę Newtona i jej odmiany,
- metody optymalizacyjne uwzględniające dodatkowe ograniczenia.
Typowy proces numerycznego rozwiązywania zadania IK przebiega następująco:
- algorytm rozpoczyna obliczenia od konfiguracji początkowej, na przykład aktualnego położenia robota;
- wyznacza różnicę między aktualną a docelową pozycją i orientacją efektora;
- oblicza wymagane zmiany ustawień przegubów;
- aktualizuje konfigurację i ponownie wyznacza błąd;
- powtarza obliczenia do osiągnięcia wymaganej dokładności lub limitu iteracji.
Najważniejsze zalety metod numerycznych obejmują:
- możliwość obsługi skomplikowanych konstrukcji,
- łatwiejsze uwzględnianie ograniczeń przegubów,
- możliwość unikania kolizji,
- optymalizację zużycia energii lub płynności ruchu.
Do ograniczeń tego podejścia należą:
- większe zapotrzebowanie na moc obliczeniową,
- zależność wyniku od konfiguracji początkowej,
- ryzyko utknięcia w minimum lokalnym,
- problemy z osiągnięciem stabilnego wyniku w pobliżu osobliwości.
W praktyce metody analityczne i numeryczne często są łączone. Szybki algorytm analityczny obsługuje standardowe konfiguracje, natomiast moduł numeryczny rozwiązuje bardziej złożone przypadki.
Zastosowania kinematyki odwrotnej
Kinematyka odwrotna jest fundamentem sterowania manipulatorami w przemyśle, medycynie, robotyce mobilnej, systemach kroczących i grafice komputerowej.
Roboty przemysłowe
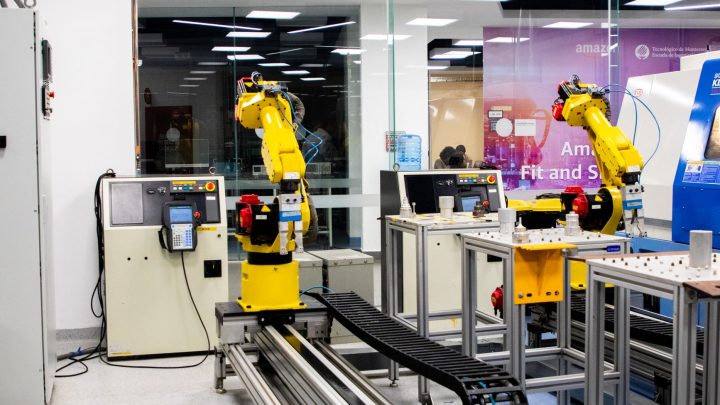
W automatyce przemysłowej IK umożliwia realizację takich zadań jak:
- spawanie, klejenie i malowanie – prowadzenie narzędzia po precyzyjnie określonej ścieżce;
- montaż – ustawianie części w wymaganej pozycji i orientacji;
- pobieranie i odkładanie elementów – sięganie do wyznaczonych punktów oraz przenoszenie detali;
- obsługa maszyn CNC – podawanie półproduktów, odbieranie gotowych detali i odkładanie ich w określonym miejscu.
Operator lub program sterujący definiuje punkty i trajektorie w przestrzeni kartezjańskiej, a kontroler robota automatycznie przelicza je na ustawienia osi i sygnały dla napędów.
Roboty medyczne i rehabilitacyjne
W zastosowaniach medycznych ruch efektora musi być szczególnie precyzyjny i przewidywalny. Lekarz lub system planowania zabiegu wskazuje pozycję narzędzia w przestrzeni, natomiast algorytm IK wyznacza odpowiednie ustawienia napędów.
Kinematyka odwrotna współpracuje tutaj z systemami obrazowania, nawigacji i kontroli siły. Pozwala między innymi prowadzić narzędzia chirurgiczne, wspomagać rehabilitację oraz realizować ruchy egzoszkieletów.
Roboty mobilne z manipulatorami
W robotach AGV i AMR wyposażonych w ramię należy uwzględnić zarówno położenie manipulatora, jak i platformy mobilnej. Ruch bazy może zostać potraktowany jako dodatkowy zestaw stopni swobody.
Takie podejście pozwala robotowi:
- ustawić platformę w miejscu dogodnym do wykonania zadania,
- dobrać konfigurację ramienia zapewniającą odpowiedni zasięg,
- unikać przeszkód i niekorzystnych konfiguracji,
- wykorzystać ruch platformy do zwiększenia dostępnej przestrzeni roboczej.
Humanoidy i roboty kroczące
W humanoidach i robotach kroczących kinematyka odwrotna może obejmować pojedynczą kończynę lub całe ciało. Jest wykorzystywana między innymi do:
- wyznaczania pozycji i orientacji stóp,
- utrzymywania środka ciężkości w bezpiecznym obszarze,
- zachowywania równowagi podczas ruchu,
- koordynowania pracy rąk i nóg,
- manipulowania obiektami bez utraty stabilności.
Grafika 3D, animacje i gry
Te same zasady kinematyki odwrotnej stosuje się w grafice 3D. Szkielet animowanej postaci tworzy łańcuch kości podobny do łańcucha kinematycznego robota.
IK pozwala automatycznie:
- ustawić dłoń postaci na wybranym obiekcie,
- dopasować położenie stóp do powierzchni terenu,
- przeliczyć ułożenie całej kończyny po zmianie pozycji jej końca,
- tworzyć naturalniejsze animacje bez ręcznego ustawiania każdej kości.
Kinematyka odwrotna w systemach sterowania
Architektura systemu sterowania robotem
Typowy system sterowania manipulatorem składa się z kilku współpracujących warstw:
- warstwa zadaniowa – umożliwia definiowanie punktów, trajektorii i sekwencji ruchów za pomocą interfejsu operatorskiego, sterownika PLC lub systemu nadrzędnego;
- moduł planowania ruchu – wykorzystuje kinematykę prostą i odwrotną, wybiera konfigurację robota oraz planuje profile prędkości i przyspieszenia;
- sterownik osi – przelicza zadane pozycje i prędkości na sygnały sterujące silnikami oraz korzysta ze sprzężenia zwrotnego;
- warstwa sprzętowa – obejmuje serwonapędy, silniki krokowe, przekładnie, enkodery, czujniki i interfejsy komunikacyjne.
Algorytm kinematyki odwrotnej działa zazwyczaj w warstwie planowania ruchu, jako część oprogramowania kontrolera robota lub komputera nadrzędnego.
Mikrokontrolery, kontrolery ruchu i komputery PC
Wybór platformy obliczeniowej zależy od liczby osi, częstotliwości obliczeń i złożoności algorytmu. Typowe rozwiązania przedstawia poniższa tabela:
| Platforma | Typowe zastosowanie | Charakterystyka |
|---|---|---|
| mikrokontroler | roboty edukacyjne, hobbystyczne i proste manipulatory | niewielki pobór energii, ograniczona moc obliczeniowa, częste wykorzystanie wzorów analitycznych |
| dedykowany kontroler ruchu | roboty przemysłowe | praca w czasie rzeczywistym, obsługa serwonapędów i zoptymalizowane algorytmy IK |
| komputer jednopłytkowy | roboty mobilne i systemy wizyjne | większa elastyczność, możliwość korzystania z bibliotek robotycznych i systemu operacyjnego |
| komputer PC | humanoidy, zaawansowane manipulatory i systemy badawcze | duża moc obliczeniowa, możliwość optymalizacji całego ciała i akceleracji GPU |
Komunikacja z napędami może odbywać się przez przemysłowe sieci i magistrale, takie jak EtherCAT, CAN lub PROFINET.
Integracja z czujnikami i systemami wizyjnymi
Kinematyka odwrotna może wykorzystywać dane pochodzące z wielu źródeł:
- kamer i systemów wizyjnych – do wykrywania pozycji oraz orientacji obiektów;
- lidarów i czujników odległości – do mapowania otoczenia i wykrywania przeszkód;
- enkoderów – do mierzenia rzeczywistego położenia osi;
- czujników siły i momentu – do korygowania pozycji efektora podczas kontaktu z otoczeniem.
Przepływ danych w takim systemie przebiega zazwyczaj następująco:
- czujniki przekazują dane do kontrolera;
- oprogramowanie wyznacza docelową pozycję i orientację efektora w przestrzeni kartezjańskiej;
- algorytm IK oblicza wymaganą konfigurację przegubów;
- planer ruchu tworzy bezpieczną trajektorię;
- sterowniki napędów realizują ruch za pomocą sygnałów PWM lub komunikacji cyfrowej;
- enkodery i pozostałe czujniki dostarczają informacji zwrotnej służącej do korygowania ruchu.
Przykład dwusegmentowego ramienia
Działanie kinematyki odwrotnej można przedstawić na przykładzie płaskiego ramienia składającego się z dwóch segmentów. Model ma następujące założenia:
- segmenty mają długości
L_1iL_2, - oba przeguby są obrotowe,
- końcówka ramienia ma osiągnąć punkt
(x, y).
Poszukiwane są kąty theta_1 i theta_2. Pierwszy określa ustawienie początkowego segmentu względem poziomu, a drugi opisuje zgięcie przegubu odpowiadającego łokciowi.
W kinematyce prostej współrzędną poziomą efektora opisuje równanie:
x = L_1 cos(theta_1) + L_2 cos(theta_1 + theta_2)
Współrzędną pionową opisuje natomiast równanie:
y = L_1 sin(theta_1) + L_2 sin(theta_1 + theta_2)
W zadaniu kinematyki odwrotnej znane są wartości x i y, natomiast należy obliczyć kąty. Analiza trygonometryczna prowadzi między innymi do następującej zależności:
cos(theta_2) = (x^2 + y^2 - L_1^2 - L_2^2) / (2L_1L_2)
Na jej podstawie można wyznaczyć theta_2, a następnie obliczyć theta_1. Dla jednego punktu często istnieją dwa rozwiązania: z łokciem skierowanym w górę oraz z łokciem skierowanym w dół. Wybór konfiguracji zależy między innymi od aktualnego położenia ramienia, zakresów osi i przeszkód w otoczeniu.
Jak wdrożyć kinematykę odwrotną w praktyce?
Tworzenie systemu sterującego robotem lub prototypem manipulatora warto przeprowadzić według następujących etapów:
- Zdefiniuj model kinematyczny – określ rodzaje przegubów, długości segmentów, układy współrzędnych oraz relacje między kolejnymi członami;
- Ustal ograniczenia robota – uwzględnij zakresy przegubów, maksymalne prędkości, przyspieszenia, obciążenia i niedozwolone strefy ruchu;
- Wybierz metodę IK – zastosuj rozwiązanie analityczne dla prostego manipulatora lub metodę numeryczną dla bardziej złożonego układu;
- Dobierz platformę obliczeniową – wykorzystaj mikrokontroler, kontroler ruchu, komputer jednopłytkowy albo PC odpowiednio do wymagań czasowych i obliczeniowych;
- Połącz IK z planowaniem trajektorii – samo wyznaczenie konfiguracji końcowej nie wystarcza, ponieważ robot musi dotrzeć do niej płynnie i bezkolizyjnie;
- Zintegruj algorytm z napędami – przekaż obliczone pozycje osi do regulatorów silników i wykorzystaj sprzężenie zwrotne z enkoderów;
- Weryfikuj każdy cel – sprawdzaj osiągalność pozycji, dopuszczalność orientacji, ograniczenia przegubów i odległość od osobliwości;
- Przetestuj bezpieczeństwo – kontroluj kolizje, limity dynamiczne, działanie zatrzymania awaryjnego oraz zachowanie systemu w przypadku braku rozwiązania.