Silnik krokowy, potocznie nazywany silniczkiem krokowym, to bezszczotkowy silnik elektryczny, który zamienia impulsy elektryczne na precyzyjne, dyskretne ruchy obrotowe, czyli kroki. Umożliwia dokładne sterowanie położeniem, prędkością i kierunkiem obrotu, często bez stosowania enkodera.
Czym jest silnik krokowy?
Silnik krokowy, nazywany także silnikiem skokowym, nie obraca wirnika w sposób ciągły. Zamiast tego wykonuje serię krótkich kroków o określonym kącie.
Najważniejsze cechy jego pracy to:
- Impuls sterujący – odpowiada jednemu krokowi lub mikrokrokowi;
- Typowa rozdzielczość – wynosi 200 kroków na obrót, czyli 1,8° na krok;
- Sterowanie ruchem – liczba impulsów określa kąt obrotu, a ich częstotliwość wpływa na prędkość.
Silnik krokowy jest zasilany impulsowo. Jego stojan zawiera uzwojenia pogrupowane w fazy, które są aktywowane w odpowiedniej kolejności. Sekwencyjne zasilanie faz powoduje przemieszczanie wirnika o zdefiniowany kąt.
Budowa silnika krokowego
Podstawowe elementy
Silnik krokowy składa się z dwóch podstawowych części. Stojan jest elementem nieruchomym i zawiera uzwojenia lub cewki pogrupowane w fazy.
Wirnik to część ruchoma wyposażona w magnes trwały lub odpowiednio ukształtowane zęby. Reaguje na pola magnetyczne wytwarzane przez stojan.
Sekwencyjne zasilanie cewek zmienia pole magnetyczne stojana, powodując obrót wirnika o jeden krok. Precyzja ruchu zależy od konstrukcji silnika oraz sposobu sterowania uzwojeniami.
Rodzaje wirnika
Ze względu na budowę wirnika wyróżnia się trzy główne rodzaje silników krokowych:
- Silniki reluktancyjne – mają wirnik bez magnesu trwałego, wyposażony w zęby, a ruch powstaje wskutek zmiany reluktancji, czyli oporu magnetycznego;
- Silniki z magnesem trwałym – wykorzystują namagnesowany wirnik przyciągany przez bieguny stojana;
- Silniki hybrydowe – łączą cechy obu konstrukcji, zapewniając wysoką rozdzielczość i duży moment obrotowy.
Zasada działania – jak pracuje silnik krokowy?
Podstawą działania jest sekwencyjne zasilanie cewek stojana. Powstające w ten sposób zmienne pole magnetyczne przemieszcza wirnik krok po kroku.
Proces ten przebiega następująco:
- pierwsza faza zostaje zasilona, wytwarzając pole magnetyczne i ustawiając wirnik w określonym położeniu;
- zasilanie zostaje przełączone na kolejną fazę, dzięki czemu wirnik obraca się o zdefiniowany kąt;
- powtarzanie sekwencji wywołuje serię ruchów krokowych składających się na pełny obrót.
Każdy obrót o stały kąt jest nazywany krokiem. Liczba kroków przypadających na pełny obrót zależy przede wszystkim od liczby biegunów stojana i wirnika, a także od sposobu sterowania, na przykład pełnego kroku, półkroku lub mikrokroku.
Zależność między impulsami, kątem i prędkością
Całkowity kąt obrotu wirnika można opisać zależnością:
θ = Nimp · α
Poszczególne symbole oznaczają:
- θ – całkowity kąt obrotu;
- Nimp – liczbę impulsów;
- α – kąt jednego kroku.
Prędkość kątową określa zależność:
ω = fimp · α
Symbol fimp oznacza częstotliwość impulsów. Liczba impulsów określa położenie wirnika, natomiast ich częstotliwość pozwala regulować prędkość obrotową.
Rodzaje silników krokowych – unipolarne i bipolarne
Ze względu na konfigurację uzwojeń wyróżnia się silniki unipolarne i bipolarne. Najważniejsze różnice przedstawia tabela:
| Cecha | Silnik unipolarny | Silnik bipolarny |
|---|---|---|
| Budowa uzwojenia | Zazwyczaj zawiera odczep środkowy | Uzwojenie bez odczepu środkowego |
| Sposób sterowania | Przełączanie aktywnej części uzwojenia | Odwracanie kierunku przepływu prądu |
| Układ sterujący | Prosty układ tranzystorowy, na przykład ULN2803 | Mostek H, na przykład A4988 lub DRV8825 |
| Typowe cechy | Prostsze sterowanie, słabsze wykorzystanie uzwojenia | Większy moment, bardziej wymagające sterowanie |
Sposoby sterowania silnikiem krokowym
Sterowanie polega na podawaniu odpowiedniej sekwencji impulsów na poszczególne fazy silnika. Z punktu widzenia elektroniki kluczowe znaczenie mają tryb wykonywania kroków oraz architektura sterownika.
Tryby kroków – pełny krok, półkrok i mikrokrok
1. Pełny krok
W tym trybie silnik porusza się o nominalny kąt kroku, na przykład 1,8°. Przy sterowaniu jednofazowym w danej chwili zasilana jest jedna faza. Ogranicza to pobór energii, ale zapewnia mniejszy moment obrotowy.
W sterowaniu dwufazowym jednocześnie zasilane są dwie fazy. Rozwiązanie to zwiększa dostępny moment obrotowy kosztem większego poboru energii.
2. Półkrok
Sterownik naprzemiennie zasila jedną fazę oraz dwie fazy jednocześnie. Pozwala to uzyskać dwukrotnie większą rozdzielczość, na przykład 400 kroków na obrót zamiast 200. Wadą może być niewielka zmienność momentu pomiędzy kolejnymi pozycjami.
3. Mikrokrok
W trybie mikrokrokowym sterownik płynnie reguluje prąd w uzwojeniach, najczęściej zgodnie z przebiegami zbliżonymi do sinusoidy i cosinusoidy. Dzięki temu wirnik może zajmować pozycje pośrednie między pełnymi krokami.
Mikrokrok zwiększa płynność ruchu i ogranicza drgania, ale nie zawsze zapewnia proporcjonalny wzrost dokładności pozycjonowania. Jego najważniejsze zalety to:
- Płynniejszy ruch – istotny między innymi w maszynach CNC i drukarkach 3D;
- Mniejsze drgania – ograniczają hałas oraz rezonanse mechaniczne;
- Większa rozdzielczość sterowania – pozwala precyzyjniej kształtować ruch napędu.
Sterowanie sekwencyjne faz
Stojan zawiera uzwojenia pogrupowane w fazy, na które kolejno podawane są impulsy napięciowe lub prądowe. Zmiana kolejności zasilania faz umożliwia kontrolowanie kierunku obrotu.
Za realizację ruchu odpowiadają następujące elementy:
- Sterownik mocy – generuje odpowiednie przebiegi prądowe na podstawie sygnałów logicznych z mikrokontrolera;
- Mikrokontroler – określa liczbę i częstotliwość impulsów, a więc położenie oraz prędkość silnika;
- Interfejs STEP/DIR – pozwala zadawać kolejne kroki i kierunek obrotu bez ręcznego sterowania każdą fazą.
Architektura sterownika silnika krokowego
Typowy system sterowania silnikiem krokowym składa się z kilku współpracujących elementów:
- Mikrokontroler, FPGA lub PLC – generuje sygnały sterujące, takie jak STEP, DIR i ENABLE, oraz sygnały wyboru mikrokroku;
- Sterownik mocy – reguluje prąd w uzwojeniach za pomocą mostków H lub tranzystorowych układów kluczujących;
- Zasilacz – dostarcza energię do silnika i sterownika, często przy napięciu wyższym od znamionowego napięcia uzwojeń.
Nowoczesne sterowniki mogą zapewniać następujące funkcje:
- Impulsowa regulacja prądu – utrzymuje zadany prąd w uzwojeniach mimo zmian napięcia zasilania w dopuszczalnym zakresie;
- Obsługa mikrokroków – umożliwia płynne kształtowanie prądu w poszczególnych fazach;
- Zabezpieczenia elektroniczne – chronią układ przed przeciążeniem, przegrzaniem i zwarciem.
Zalety i wady silników krokowych
Zalety
Do najważniejszych zalet silników krokowych należą:
- Precyzyjne pozycjonowanie – położenie wynika z liczby wykonanych kroków;
- Praca bez sprzężenia zwrotnego – w wielu zastosowaniach silnik może działać bez enkodera;
- Prosta konstrukcja mechaniczna – brak szczotek ogranicza liczbę elementów zużywających się mechanicznie;
- Wysoki moment przy małych prędkościach – silnik dobrze sprawdza się w układach pozycjonujących;
- Duża powtarzalność ruchu – prawidłowo dobrany napęd może wielokrotnie osiągać te same pozycje.
Wady
Przy projektowaniu napędu należy uwzględnić także jego ograniczenia:
- Spadek momentu przy wysokich prędkościach – wraz ze wzrostem częstotliwości kroków maleje dostępny moment obrotowy;
- Ryzyko utraty kroków – przeciążony silnik może nie nadążyć za sygnałami sterującymi, czego układ bez enkodera nie wykryje;
- Podatność na rezonanse – w określonych zakresach prędkości mogą występować drgania i hałas;
- Nagrzewanie uzwojeń – silnik często pobiera prąd także podczas utrzymywania nieruchomej pozycji;
- Niższa sprawność w niektórych zastosowaniach – szczególnie w porównaniu z odpowiednio sterowanymi serwonapędami.
Parametry istotne dla projektanta elektroniki
Podczas doboru silnika krokowego należy uwzględnić następujące parametry:
- Kąt kroku i liczba kroków na obrót – przykładowo 200 kroków na obrót odpowiada kątowi 1,8°;
- Moment trzymający – określa maksymalny moment, przy którym zasilony silnik może utrzymać nieruchomą pozycję;
- Moment dynamiczny – wskazuje moment dostępny podczas ruchu przy określonej prędkości;
- Prąd znamionowy uzwojeń – jest podstawowym parametrem potrzebnym do prawidłowego ustawienia sterownika;
- Rezystancja i indukcyjność uzwojeń – wpływają na szybkość narastania prądu oraz osiągi przy wyższych prędkościach;
- Napięcie znamionowe – ma szczególne znaczenie w prostych układach bez aktywnej regulacji prądu;
- Bezwładność wirnika – wpływa na możliwe przyspieszenie i hamowanie;
- Konfiguracja uzwojeń – określa typ silnika, liczbę faz i wymagany sposób sterowania;
- Charakterystyka momentu w funkcji prędkości – pozwala ocenić, czy napęd zapewni wymagany moment w całym zakresie pracy.
Typowe zastosowania silników krokowych
Silniki krokowe są stosowane wszędzie tam, gdzie potrzebne jest precyzyjne i powtarzalne pozycjonowanie.
Najczęściej można je znaleźć w następujących urządzeniach:
- Maszyny CNC – napędzają osie frezarek, grawerek, ploterów oraz wycinarek laserowych i plazmowych;
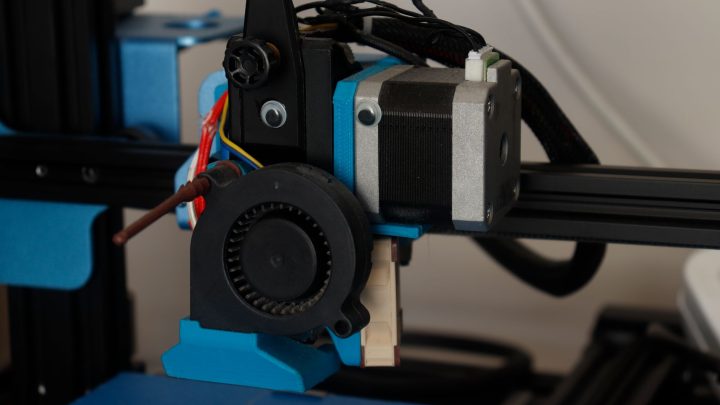
- Drukarki 3D – odpowiadają za przesuw stołu, głowicy i napęd ekstrudera;
- Roboty – poruszają osiami manipulatorów, obrotnic i mechanizmów chwytaków;
- Sprzęt biurowy – sterują przesuwem papieru i głowic w drukarkach, skanerach oraz kopiarkach;
- Urządzenia pomiarowe i laboratoryjne – pozycjonują sondy, zawory i stoły obrotowe;
- Automatyka przemysłowa – obsługują mechanizmy podające, prowadnice i układy dozujące.
„Silniczek krokowy” w motoryzacji – sterowanie biegiem jałowym
W polskiej nomenklaturze motoryzacyjnej określenie „silniczek krokowy” często oznacza nastawnik biegu jałowego. Jest to element układu dolotowego, który reguluje ilość powietrza dopływającego do silnika przy zamkniętej przepustnicy.
Nie każdy nastawnik biegu jałowego jest jednak silnikiem krokowym. W zależności od konstrukcji samochodu może to być również zawór elektromagnetyczny albo element zintegrowany z elektronicznie sterowaną przepustnicą.
Co robi silniczek krokowy w samochodzie?
Nastawnik biegu jałowego może realizować następujące zadania:
- Regulacja przepływu powietrza – umożliwia doprowadzenie odpowiedniej ilości powietrza przy zamkniętej przepustnicy;
- Stabilizacja obrotów biegu jałowego – kompensuje zmiany obciążenia powodowane na przykład przez klimatyzację lub alternator;
- Sterowanie kanałem obejściowym – przesuwa iglicę albo inny element zmieniający przekrój kanału powietrznego;
- Współpraca z ECU – wykonuje polecenia sterownika silnika na podstawie otrzymywanych impulsów.
Do osi silniczka może być przymocowana iglica regulacyjna, która zmienia przekrój kanału obejściowego przepustnicy. Niewielkie przemieszczenia pozwalają precyzyjnie regulować ilość powietrza i utrzymywać wymaganą prędkość obrotową silnika spalinowego.
Zasada pracy w układzie elektronicznym samochodu
ECU analizuje między innymi prędkość obrotową, temperaturę silnika, położenie przepustnicy oraz obciążenie instalacji elektrycznej. Na tej podstawie wysyła sygnały sterujące do nastawnika.
Na pracę układu wpływają trzy główne wielkości:
- Liczba impulsów – określa wielkość przemieszczenia iglicy lub zaworu;
- Kolejność sterowania fazami – decyduje o kierunku ruchu;
- Położenie nastawnika – wpływa na ilość powietrza dopływającego do kolektora dolotowego.
Jeżeli obroty biegu jałowego spadną poniżej wymaganej wartości, ECU może zwiększyć otwarcie kanału powietrznego. Gdy obroty są zbyt wysokie, kanał zostaje przymknięty.
Jak sterować silnikiem krokowym w praktycznym projekcie?
Przykład 1 – mikrokontroler i sterownik STEP/DIR
Typowy układ może składać się z bipolarnego silnika krokowego o rozdzielczości 200 kroków na obrót oraz sterownika z wejściami STEP, DIR i ENABLE.
Uruchomienie takiego napędu obejmuje następujące etapy:
- Ustawienie kierunku – stan logiczny na wejściu DIR określa kierunek obrotu;
- Generowanie impulsów – każdy impuls na wejściu STEP powoduje wykonanie jednego kroku lub mikrokroku;
- Wybór mikrokroku – odpowiednie wejścia konfiguracyjne określają podział pełnego kroku;
- Włączenie napędu – wejście ENABLE aktywuje lub dezaktywuje stopień mocy sterownika.
Parametry ruchu można kontrolować w następujący sposób:
- Liczba impulsów – określa drogę lub kąt obrotu;
- Częstotliwość impulsów – określa prędkość ruchu;
- Zmiana częstotliwości w czasie – pozwala realizować kontrolowane przyspieszanie i hamowanie.
Sterownik odpowiada za właściwą sekwencję załączania faz, ograniczanie prądu w uzwojeniach oraz realizację mikrokroków.
Przykład 2 – prosty układ tranzystorowy dla silnika unipolarnego
W prostym układzie każda faza silnika jest podłączona do zasilania przez odpowiedni tranzystor, na przykład MOSFET lub układ Darlingtona. Mikrokontroler włącza kolejne fazy zgodnie z zaprogramowaną sekwencją.
Przykładowa sekwencja pełnego kroku dla czterofazowego silnika unipolarnego wygląda następująco:
- Krok 1 – A = 1, B = 0, C = 0, D = 0;
- Krok 2 – A = 0, B = 1, C = 0, D = 0;
- Krok 3 – A = 0, B = 0, C = 1, D = 0;
- Krok 4 – A = 0, B = 0, C = 0, D = 1.
Odwrócenie kolejności z A–B–C–D na D–C–B–A zmienia kierunek obrotu. Częstotliwość przełączania faz wpływa natomiast na prędkość silnika.
Dobre praktyki sterowania silnikami krokowymi
Aby ograniczyć ryzyko utraty kroków i przegrzewania napędu, warto przestrzegać następujących zasad:
- Stosowanie ramp prędkości – silnik nie powinien rozpoczynać pracy od wysokiej częstotliwości impulsów, ponieważ może utracić kroki;
- Łagodne przyspieszanie i hamowanie – kontrolowana zmiana częstotliwości impulsów ogranicza przeciążenia mechaniczne i zwiększa niezawodność ruchu;
- Prawidłowy dobór napięcia zasilania – wyższe napięcie może przyspieszyć narastanie prądu w uzwojeniach, ale wymaga skutecznego ograniczenia prądowego;
- Kontrola temperatury – silnik i sterownik mogą wymagać radiatora, wymuszonego przepływu powietrza lub ograniczenia prądu;
- Zmniejszenie prądu podtrzymania – po zatrzymaniu silnika można obniżyć prąd, aby ograniczyć nagrzewanie przy zachowaniu wymaganego momentu trzymającego;
- Unikanie rezonansów – pomocne mogą być mikrokroki, zmiana profilu przyspieszenia, tłumik mechaniczny lub modyfikacja parametrów układu;
- Uwzględnienie zapasu momentu – obciążenie nie powinno zbliżać się do granicznych możliwości silnika w wymaganym zakresie prędkości;
- Stosowanie sprzężenia zwrotnego – enkoder pozwala wykrywać utratę kroków w aplikacjach wymagających wysokiej niezawodności.