Sterowanie serwomechanizmem polega na wysyłaniu odpowiednio sformatowanego sygnału, najczęściej impulsów PWM, który wbudowany sterownik przekształca w precyzyjny ruch wału. Poprawne działanie serwa wymaga właściwego zasilania, wspólnej masy oraz prawidłowego doprowadzenia sygnału sterującego.
Czym jest serwomechanizm?
Serwomechanizm to układ automatycznego sterowania ruchem, który na podstawie sygnału wejściowego reguluje pozycję, prędkość lub moment obrotowy elementu wykonawczego. W najprostszym ujęciu składa się z napędu elektrycznego, hydraulicznego lub pneumatycznego, przekładni, sterownika oraz układu sprzężenia zwrotnego. Elementy te tworzą zamkniętą pętlę regulacji.
W elektronice i projektach hobbystycznych najczęściej stosuje się niewielkie serwomechanizmy elektryczne. Ich wał lub zamocowane na nim ramię, nazywane orczykiem, ustawia się w zadanej pozycji kątowej za pomocą odpowiedniego sygnału sterującego.
Budowa typowego serwomechanizmu elektrycznego
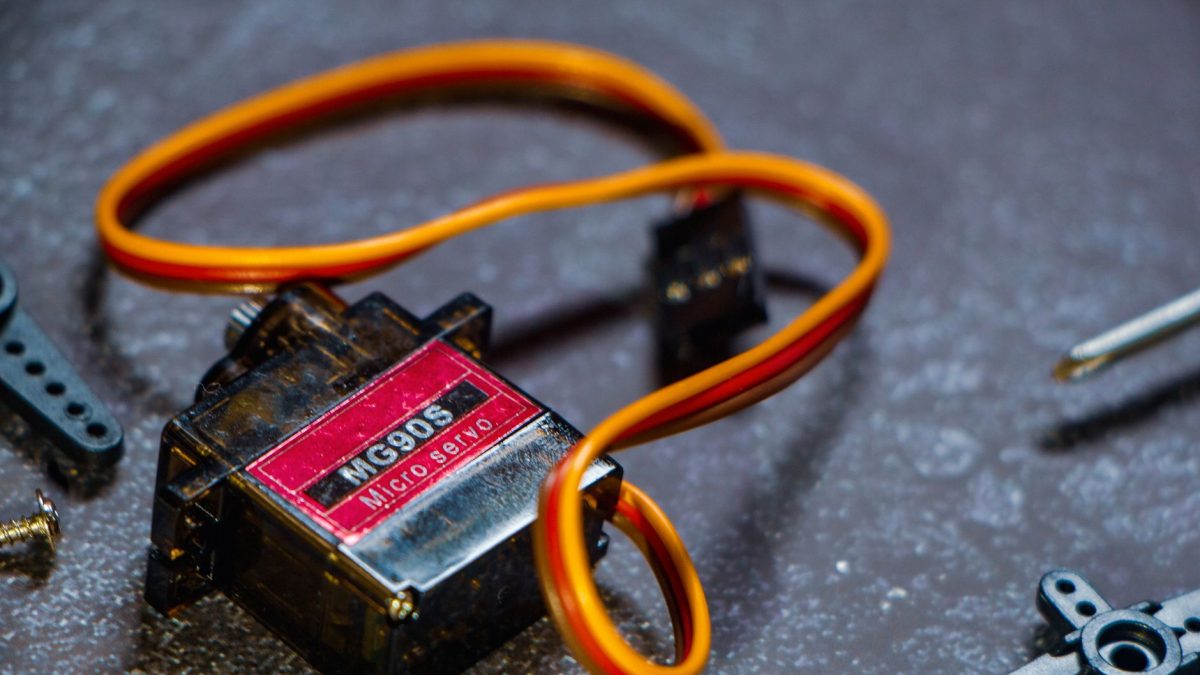
Modelarskie serwo, takie jak SG90, zawiera w jednej obudowie kilka kluczowych elementów:
- Silnik – najczęściej szczotkowy silnik prądu stałego, a w serwach wyższej klasy także konstrukcja bezszczotkowa;
- Przekładnia zębata – plastikowa lub metalowa, zmniejsza prędkość obrotową i zwiększa moment;
- Czujnik położenia – zazwyczaj potencjometr sprzęgnięty z wałem wyjściowym;
- Układ sterujący – porównuje pozycję zadaną z pozycją zmierzoną i odpowiednio zasila silnik;
- Wyprowadzenia elektryczne – obejmują przewód zasilania, masy i sygnału sterującego.
Przekładnia pozwala uzyskać większy moment obrotowy, a wbudowany sterownik i czujnik położenia odpowiadają za dokładne ustawienie wału.
Trzy przewody – standardowy interfejs serwa
Typowe małe serwo ma trzy wyprowadzenia:
- Zasilanie – zwykle czerwony przewód podłączany do napięcia określonego przez producenta, na przykład 5 V;
- Masa – zazwyczaj czarny lub brązowy przewód oznaczony jako GND;
- Sygnał sterujący – najczęściej biały, żółty albo pomarańczowy przewód.
Środkowy przewód zazwyczaj odpowiada za zasilanie, skrajny ciemny za masę, a skrajny jasny za sterowanie. Przed wykonaniem połączeń należy jednak sprawdzić dokumentację konkretnego modelu, ponieważ układ i kolory przewodów mogą się różnić.
Zasada działania – sprzężenie zwrotne i pętla regulacji
Serwomechanizm porównuje wartość zadaną, przekazywaną przez sygnał sterujący, z wartością rzeczywistą określoną na podstawie pomiaru pozycji, prędkości lub siły. Proces regulacji przebiega następująco:
- sterownik odbiera sygnał zadany, na przykład impuls odpowiadający żądanej pozycji wału,
- układ pomiarowy, taki jak potencjometr, przekazuje informację o aktualnym położeniu,
- sterownik porównuje wartość zadaną z wartością zmierzoną i oblicza uchyb regulacji,
- na podstawie uchybu zasila silnik, który obraca wał w odpowiednim kierunku,
- po osiągnięciu zadanej pozycji napęd zatrzymuje się lub pobiera prąd potrzebny do utrzymania położenia.
Sprzężenie zwrotne jest podstawą działania serwomechanizmu: układ stale kontroluje rezultat i koryguje ruch aż do osiągnięcia zadanej wartości. W sterowaniu siłowym lub momentowym zamiast pozycji regulowana jest siła albo moment obrotowy, mierzone przez odpowiedni czujnik.
Sygnał sterujący – impulsy PWM
Małe serwomechanizmy stosowane w elektronice są zazwyczaj sterowane impulsami określanymi jako PWM, czyli modulacja szerokości impulsu. Informacja o zadanej pozycji jest zakodowana przede wszystkim w czasie trwania impulsu, a nie w klasycznie rozumianym współczynniku wypełnienia.
Standardowy sygnał sterujący ma najczęściej następujące parametry:
- Okres sygnału – około 20 ms, co odpowiada częstotliwości około 50 Hz;
- Szerokość impulsu sterującego – zazwyczaj od około 1 do 2 ms, a w niektórych modelach od 0,5 do 2,5 ms;
- Impuls 1 ms – zwykle pozycja minimalna, na przykład około 0°;
- Impuls 1,5 ms – zwykle pozycja środkowa, na przykład około 90°;
- Impuls 2 ms – zwykle pozycja maksymalna, na przykład około 180°.
Podane wartości są orientacyjne i mogą różnić się w zależności od modelu serwa. Wewnętrzny sterownik odczytuje szerokość impulsu i na tej podstawie wyznacza docelowe położenie wału. Dopóki sygnał jest podawany, serwo aktywnie utrzymuje zadaną pozycję i kompensuje zakłócenia, takie jak obciążenie mechaniczne.
Serwo pozycyjne a serwo o pracy ciągłej
Klasyczne serwo pozycyjne obraca wał w ograniczonym zakresie, na przykład od 0 do 180°. Szerokość impulsu wyznacza w tym przypadku docelowy kąt.
Serwo o pracy ciągłej nie ma ograniczonego zakresu kątowego. Sygnał steruje kierunkiem i prędkością obrotu, a wartość środkowa zazwyczaj zatrzymuje wał.
Parametry serwomechanizmu istotne w projektowaniu
Przy wyborze serwomechanizmu warto uwzględnić najważniejsze parametry techniczne:
- Zakres kąta obrotu – typowo około 0–180°, choć w konstrukcjach specjalnych może być większy lub mniejszy;
- Moment obrotowy – określa zdolność serwa do poruszania obciążeniem i jest podawany na przykład w kg·cm lub N·m;
- Prędkość ruchu – oznacza czas potrzebny na obrót o określony kąt, na przykład 0,12 s/60°;
- Napięcie zasilania – dla małych serw modelarskich często wynosi 4,8–6 V;
- Pobór prądu – obejmuje prąd spoczynkowy, roboczy i maksymalny, pobierany między innymi podczas rozruchu lub zablokowania wału;
- Typ silnika – konstrukcja szczotkowa jest tańsza i prostsza, natomiast silnik bezszczotkowy zwykle zapewnia większą trwałość i płynność pracy;
- Sposób montażu – obejmuje wymiary obudowy, rozmieszczenie otworów oraz rodzaj elementu wyjściowego.
W systemach przemysłowych znaczenie mają również dokładność i powtarzalność pozycjonowania, sztywność układu, dynamika regulatora oraz rodzaj sprzężenia zwrotnego, na przykład enkoder inkrementalny, enkoder absolutny lub resolver.
Podłączanie serwomechanizmu – zasady ogólne
Podłączenie standardowego serwomechanizmu do układu elektronicznego obejmuje trzy podstawowe czynności:
- podłączenie serwa do źródła napięcia zgodnego ze specyfikacją, na przykład 5 V,
- połączenie masy serwa z masą całego układu,
- doprowadzenie sygnału z mikrokontrolera, sterownika lub generatora impulsów.
Wspólna masa – warunek poprawnego sterowania
Niezależnie od tego, czy serwo jest zasilane z tego samego źródła co mikrokontroler, czy z osobnego zasilacza, masa serwa musi być połączona z masą układu sterującego. Bez wspólnego punktu odniesienia sygnał może być nieprawidłowo interpretowany, co prowadzi do przypadkowych ruchów, niestabilnej pracy lub całkowitego braku reakcji.
Podłączanie serwa do Arduino
Dla małego serwa, takiego jak SG90, połączenia z płytką Arduino UNO wyglądają następująco:
- Czerwony przewód serwa – należy podłączyć do źródła napięcia zgodnego ze specyfikacją serwa;
- Czarny lub brązowy przewód – należy połączyć z masą GND;
- Przewód sygnałowy – należy podłączyć do wybranego pinu cyfrowego, na przykład D9.
W przypadku bardzo małego serwa pracującego pod niewielkim obciążeniem można wykorzystać wyjście 5 V płytki Arduino, o ile nie zostaną przekroczone dopuszczalne parametry zasilania. Bezpieczniejszym rozwiązaniem jest jednak zastosowanie osobnego, stabilizowanego zasilacza.
Większych serw nie należy zasilać bezpośrednio z pinu 5 V płytki mikrokontrolera. Podczas rozruchu lub zablokowania serwomechanizm może pobierać prąd rzędu kilkuset miliamperów, a nawet kilku amperów. Zewnętrzny zasilacz musi mieć odpowiednią wydajność prądową, a jego masa powinna być połączona z masą Arduino.
Przykładowy kod w języku C++ dla Arduino może wyglądać następująco:
#include <Servo.h>
Servo myServo;
void setup() {
myServo.attach(9); // pin sygnałowy serwa
}
void loop() {
myServo.write(0); // pozycja 0°
delay(1000);
myServo.write(90); // pozycja 90°
delay(1000);
myServo.write(180); // pozycja 180°
delay(1000);
}
Biblioteka Servo generuje impulsy odpowiadające zadanym kątom, a wewnętrzna pętla regulacji serwomechanizmu ustawia wał w określonych pozycjach. Pin używany przez bibliotekę nie musi być oznaczony na płytce jako sprzętowe wyjście PWM.
Podłączanie serwa do mikrokontrolera lub sterownika przemysłowego
W systemach opartych na mikrokontrolerach STM32, AVR, PIC i podobnych układach obowiązują te same podstawowe zasady:
- Zasilanie – musi mieć napięcie i wydajność prądową zgodne ze specyfikacją serwa;
- Wspólna masa – masa serwa powinna być połączona z masą układu logicznego;
- Parametry impulsów – okres wynosi zwykle około 20 ms, a szerokość impulsu około 1–2 ms;
- Poziom napięcia sygnału – musi być zgodny z wymaganiami wejścia sterującego serwa.
W przemysłowych serwonapędach wartość zadana może być przesyłana cyfrowo przez magistralę komunikacyjną, za pomocą impulsów kroku i kierunku albo jako sygnał analogowy. Serwowzmacniacz interpretuje polecenia i zasila silnik prądem potrzebnym do uzyskania określonej pozycji, prędkości lub momentu obrotowego.
Sterowanie serwomechanizmem – od prostych generatorów do zaawansowanych układów
Sterowanie prostym generatorem impulsów
Najprostszy układ sterujący serwem można zbudować z wykorzystaniem układu NE555 lub dedykowanego generatora impulsów. Potencjometr umożliwia wówczas regulację szerokości impulsu, na przykład w zakresie 1–2 ms. Zmiana tej wartości powoduje zmianę położenia wału, natomiast wewnętrzny sterownik serwa odpowiada za precyzję i stabilność ruchu.
Sterowanie mikrokontrolerem
Mikrokontroler może generować impulsy sprzętowo, za pomocą licznika, albo programowo. Typowa konfiguracja obejmuje:
- Okres impulsów – ustawiony najczęściej na około 20 ms;
- Czas trwania impulsu – regulowany zwykle w zakresie około 1–2 ms;
- Zmianę wartości zadanej – pozwalającą płynnie sterować pozycją serwa.
Dzięki temu można programować złożone trajektorie, stosować interpolację położenia oraz synchronizować pracę wielu serwomechanizmów.
Sterowanie serwonapędami przemysłowymi
Serwomechanizmy przemysłowe, w tym napędy z silnikami AC i BLDC, są obsługiwane przez dedykowane serwowzmacniacze. Sterownik porównuje sygnał z enkodera lub innego czujnika z wartością zadaną, a następnie odpowiednio reguluje prąd silnika.
W zależności od wybranego trybu pracy układ może kontrolować:
- pozycję,
- prędkość,
- moment obrotowy.
Sprzężenie zwrotne zapewnia wysoką precyzję, powtarzalność i dynamikę ruchu. Serwonapędy przemysłowe są powszechnie stosowane w maszynach CNC, robotach, manipulatorach oraz zautomatyzowanych liniach produkcyjnych.
Typowe błędy przy podłączaniu i sterowaniu serwomechanizmami
Podczas projektowania układu należy unikać najczęściej występujących błędów:
- Zbyt mała wydajność źródła zasilania – powoduje spadki napięcia, niekontrolowane ruchy serwa i resetowanie mikrokontrolera;
- Brak wspólnej masy – prowadzi do błędnej interpretacji sygnału, losowego zachowania lub braku reakcji;
- Przekroczenie dopuszczalnego napięcia – grozi trwałym uszkodzeniem elektroniki i silnika;
- Zbyt szybkie zmiany pozycji – przy dużym obciążeniu mogą powodować wibracje, przeciążenia i szybsze zużycie przekładni;
- Brak odpowiedniej filtracji zasilania – zwiększa podatność układu na zakłócenia i chwilowe spadki napięcia;
- Odłączenie sygnału sterującego – w większości modeli uniemożliwia aktywne utrzymywanie zadanej pozycji.
Dobrą praktyką jest umieszczenie kondensatorów filtrujących w pobliżu złącza zasilania serwa oraz rozdzielenie zasilania części logicznej i wykonawczej. Ma to szczególne znaczenie w układach z kilkoma serwami lub napędami pracującymi pod dużym obciążeniem.
Zastosowania serwomechanizmów
Serwomechanizmy znajdują zastosowanie w wielu obszarach techniki:
- Modelarstwo RC – sterowanie kierunkiem, powierzchniami sterowymi, przepustnicą i innymi mechanizmami w samolotach, samochodach, łodziach oraz dronach;
- Robotyka hobbystyczna i edukacyjna – napędzanie ramion robotów, chwytaków oraz ruchomych głowic czujników;
- Automatyka przemysłowa – pozycjonowanie elementów w maszynach CNC, robotach, manipulatorach i liniach produkcyjnych;
- Mechatronika użytkowa – regulacja położenia mechanizmów w urządzeniach AGD oraz sprzęcie audio-wideo;
- Układy elektrohydrauliczne – precyzyjne sterowanie położeniem siłowników na podstawie wartości zadanych i danych z czujników położenia lub siły.
We wszystkich tych zastosowaniach kluczową rolę odgrywa pętla sprzężenia zwrotnego, która pozwala minimalizować różnicę między wartością zadaną a rzeczywistym stanem układu.