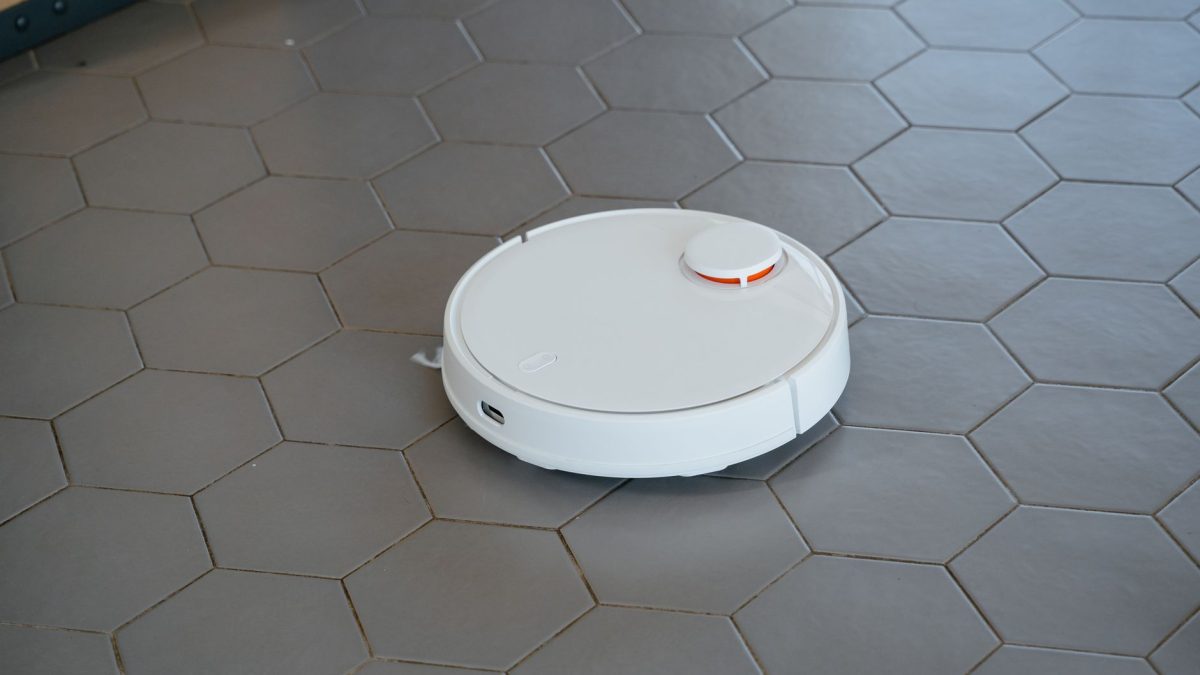
Roboty sprzątające Xiaomi wykorzystują przede wszystkim laserową nawigację LDS oraz algorytmy SLAM, aby tworzyć dokładne mapy mieszkań i planować efektywne trasy sprzątania. Na podstawie zapisanej mapy urządzenie może pracować w wybranych pokojach, omijać zdefiniowane strefy i precyzyjnie wracać do stacji dokującej.
Architektura systemu nawigacji w robotach Xiaomi
Za sprawne poruszanie się robota i tworzenie mapy odpowiada kilka współpracujących ze sobą elementów:
- Czujniki przestrzenne – LDS LiDAR, kamera VSLAM, czujniki zbliżeniowe, czujniki uskoku i zderzaki;
- Jednostka obliczeniowa – mikrokontroler lub układ SoC z akceleracją DSP albo AI;
- Algorytmy lokalizacji i mapowania – przede wszystkim SLAM;
- Moduł planowania trasy i kontroli ruchu – napędy kół, enkodery oraz układ sterowania;
- Interfejs komunikacyjny – Wi-Fi i Bluetooth, które umożliwiają obsługę urządzenia za pomocą aplikacji.
Dane z czujników są stale analizowane, aby jednocześnie określać położenie robota i aktualizować mapę otoczenia. Jest to klasyczne zastosowanie technologii SLAM, czyli jednoczesnej lokalizacji i mapowania.
Robot lokalizuje się na utworzonej mapie, a następnie rozszerza ją lub koryguje w czasie rzeczywistym. Pozwala mu to reagować na przeszkody i zmiany w układzie mieszkania.
Czujniki wykorzystywane do mapowania pomieszczeń
Laserowy dalmierz LDS LiDAR
Wiele nowszych modeli Xiaomi, takich jak Xiaomi Robot Vacuum X20 Pro, X20 Max i X10+, korzysta z laserowej nawigacji LDS. Jej najważniejszym elementem jest obrotowy dalmierz umieszczony na górze obudowy.
Mapowanie laserowe przebiega w kilku etapach:
- Skanowanie otoczenia – moduł LDS obraca się o 360° i wysyła niewidzialne wiązki laserowe w różnych kierunkach;
- Pomiar odległości – odbite światło wraca do czujnika, który na podstawie czasu powrotu lub przesunięcia fazowego określa odległość od przeszkody;
- Tworzenie modelu przestrzeni – seria pomiarów tworzy chmurę punktów odwzorowującą granice pomieszczeń i znajdujące się w nich obiekty.
W przypadku modelu X10+ system LDS może skanować otoczenie w zasięgu około 8 metrów z dokładnością rzędu 10 mm. Umożliwia to szybkie przygotowanie mapy i precyzyjne zaplanowanie ścieżek sprzątania.
Na podstawie pomiarów LiDAR robot tworzy cyfrowy model otoczenia, który służy do lokalizacji urządzenia, wykrywania przeszkód i wyznaczania trasy.
Nawigacja wizualna VSLAM
Niektóre tańsze lub starsze roboty Xiaomi wykorzystują kamerę umieszczoną na górze obudowy. Może ona zastępować system LDS albo działać jako jego uzupełnienie.
Nawigacja VSLAM opiera się na następujących procesach:
- Rejestrowanie obrazu – szerokokątna kamera obserwuje pomieszczenie podczas ruchu robota;
- Wykrywanie charakterystycznych punktów – system analizuje krawędzie, narożniki oraz rozpoznawalne elementy ścian, mebli i przedmiotów;
- Określanie położenia – na podstawie kolejnych klatek obrazu wyznaczane są zmiany pozycji robota oraz struktura otoczenia.
Nawigacja LDS zwykle zapewnia dokładniejsze pozycjonowanie i szybsze mapowanie niż typowy system VSLAM, szczególnie przy słabym lub zmiennym oświetleniu.
Dodatkowe czujniki
Główny system mapowania jest wspierany przez lokalne czujniki bezpieczeństwa i wykrywania przeszkód:
- Czujniki uskoku – wykrywają krawędzie i chronią urządzenie przed spadnięciem ze schodów;
- Zderzaki mechaniczne – rejestrują bezpośredni kontakt z przeszkodą;
- Czujniki ścian – pomagają utrzymać równoległy tor jazdy podczas sprzątania przy listwach i krawędziach mebli.
Czujniki te nie tworzą globalnej mapy, ale przekazywane przez nie informacje są łączone z danymi z systemu LiDAR lub kamery. Dzięki temu robot może na bieżąco korygować tor ruchu, szczególnie przy meblach, schodach i w wąskich przejściach.
Algorytm SLAM w robotach Xiaomi
Sercem systemu nawigacji jest połączenie pomiarów LDS lub VSLAM z algorytmem SLAM — Simultaneous Localization and Mapping.
Najważniejsze etapy jego działania to:
- Integracja danych – łączenie pomiarów z LDS lub VSLAM z odometrią kół oraz informacjami z modułu IMU;
- Budowa mapy – tworzenie siatki zajętości, w której poszczególne komórki oznaczają wolną przestrzeń lub przeszkody;
- Estymacja pozycji – określanie aktualnego położenia robota za pomocą filtra cząsteczkowego, rozszerzonego filtra Kalmana lub podobnych metod;
- Ciągła aktualizacja – dodawanie nowych przeszkód i korygowanie błędów położenia.
SLAM umożliwia robotowi jednoczesne ustalanie własnej pozycji i aktualizowanie mapy. Urządzenie może dzięki temu uwzględniać przestawione meble, nowe przedmioty na podłodze oraz inne zmiany w otoczeniu.
Proces tworzenia mapy mieszkania
Pierwsze uruchomienie i mapowanie podczas sprzątania
W wielu modelach tworzenie mapy rozpoczyna się wraz z pierwszym pełnym cyklem sprzątania uruchomionym w aplikacji. Robot opuszcza stację dokującą, skanuje otoczenie za pomocą LDS lub kamery i jednocześnie odkurza dostępne powierzchnie.
Po zakończeniu pracy urządzenie wraca do stacji, a przygotowana mapa zostaje zapisana w aplikacji. Staje się ona podstawą do sprzątania wybranych pomieszczeń, ustalania kolejności pracy oraz definiowania stref zakazanych.
Szybkie mapowanie bez sprzątania
Nowsze modele, takie jak Xiaomi Robot Vacuum X20 Pro i X20 Max, oferują tryb szybkiego tworzenia mapy bez uruchamiania odkurzania.
Proces obejmuje następujące kroki:
- Uruchomienie funkcji – po skonfigurowaniu połączenia sieciowego użytkownik wybiera szybkie mapowanie w aplikacji Xiaomi Home;
- Eksplorację mieszkania – robot skanuje otoczenie i tworzy mapę bez odkurzania podłogi;
- Automatyczny podział mapy – po około 5–15 minutach urządzenie wraca do stacji, zapisuje mapę i dzieli ją na pomieszczenia.
Szybkie mapowanie pozwala przygotować cyfrowy plan mieszkania jeszcze przed rozpoczęciem pierwszego pełnego cyklu sprzątania.
Struktura mapy: widok 2D, 3D i podział na pomieszczenia
Mapy 2D i 3D
Dane z systemu LiDAR lub kamery są przetwarzane do postaci mapy 2D, czyli rzutu mieszkania z zaznaczonymi ścianami, wolnymi przestrzeniami i wykrytymi przeszkodami.
Wybrane modele umożliwiają również wygenerowanie wizualizacji 3D w aplikacji Xiaomi Home. Powstaje ona na podstawie zapisanej mapy i ułatwia rozpoznawanie pomieszczeń oraz zarządzanie obszarami sprzątania.
Automatyczny podział na pomieszczenia
Po zakończeniu mapowania robot może automatycznie wyznaczyć segmenty odpowiadające pokojom lub strefom funkcjonalnym. System analizuje geometrię mieszkania, w tym ściany, wnęki i wąskie przejścia, a następnie proponuje podział przestrzeni.
Użytkownik może później ręcznie dzielić lub łączyć pomieszczenia oraz korygować granice, na przykład w otwartej przestrzeni między kuchnią a salonem. Podział mapy na pokoje pozwala zlecać sprzątanie konkretnych pomieszczeń zamiast całej dostępnej powierzchni.
Nawigacja na podstawie zapisanej mapy
Sprzątanie całego domu pokój po pokoju
Po wybraniu w aplikacji trybu sprzątania całego domu robot automatycznie ustala kolejność obsługi pomieszczeń i planuje trasę. Następnie systematycznie sprząta kolejne pokoje, a po zakończeniu cyklu wraca do stacji ładującej.
Pozycja urządzenia na mapie jest aktualizowana w czasie rzeczywistym na podstawie danych z LDS lub VSLAM, odometrii oraz pozostałych czujników.
Planowanie ścieżek sprzątania
Robot wykorzystuje algorytmy planowania pokrycia powierzchni, które ograniczają liczbę pominiętych miejsc i zbędnych przejazdów. W obrębie pomieszczenia porusza się zazwyczaj równoległymi pasami lub po trasie zygzakowatej.
System optymalizuje również kolejność sprzątania poszczególnych pokoi, aby ograniczyć przejazdy bez odkurzania. Laserowa nawigacja umożliwia szybkie mapowanie niezależnie od warunków oświetleniowych i precyzyjne planowanie ścieżek pracy.
Strefy zakazane i wirtualne ściany
Po utworzeniu mapy użytkownik może wprowadzić w aplikacji dodatkowe ograniczenia przestrzenne. Strefy zakazane obejmują obszary, do których robot nie powinien wjeżdżać, takie jak miejsce z przewodami, legowisko zwierzęcia lub kuweta.
Wirtualne ściany są natomiast liniowymi barierami traktowanymi przez urządzenie jak granice pomieszczeń albo fizyczne przeszkody. Można je ustawić na mapie bez stosowania dodatkowych akcesoriów w mieszkaniu.
Zdefiniowane ograniczenia są uwzględniane podczas kolejnych cykli. Z punktu widzenia algorytmu planowania trasy obszary te zostają oznaczone jako niedostępne, dlatego nie może przez nie przebiegać trajektoria robota.
Aktualizacja mapy i zmiany w otoczeniu
Mapa nie jest statyczna. W mieszkaniu mogą pojawiać się nowe przedmioty, część przeszkód może zostać usunięta, a meble mogą zmienić położenie.
System SLAM stale porównuje zapisany model z aktualnymi pomiarami i uzupełnia mapę o nowe informacje. W zależności od modelu i wersji aplikacji użytkownik może również uruchomić ponowne skanowanie mieszkania lub odświeżenie zapisanych danych.
Robot ponownie analizuje najważniejsze obszary i dostosowuje plan pomieszczeń do rzeczywistego otoczenia. Dzięki temu mapa pozostaje zgodna z aktualnym układem mieszkania, co zwiększa niezawodność nawigacji i ogranicza ryzyko pomijania powierzchni.
Praktyczne wskazówki dla użytkownika
Aby uzyskać dokładną mapę i usprawnić późniejsze sprzątanie, warto odpowiednio przygotować mieszkanie:
- Przygotuj przejścia – przed pierwszym mapowaniem usuń z podłogi drobne przedmioty i odsłoń przejścia, aby system mógł prawidłowo rozpoznać geometrię mieszkania;
- Skorzystaj z szybkiego mapowania – jeżeli dany model obsługuje tę funkcję, utwórz strukturę pomieszczeń przed pierwszym pełnym sprzątaniem;
- Wyznacz ograniczenia – zastosuj wirtualne ściany i strefy zakazane, aby zabezpieczyć problematyczne miejsca bez ustawiania fizycznych barier;
- Zaktualizuj mapę po przemeblowaniu – po większych zmianach układu wnętrza wykonaj ponowne skanowanie zamiast polegać wyłącznie na automatycznej adaptacji systemu.